VP Design Studio 0.13.2
Suite互換基準(2026-09-26)
本配布では VP Design Studio 0.13.2 を VP Screening
Suite の安定互換版として固定しています。 Web OLSの
.vpols.json → 空域Webの
selected-airspace.vpairspace.json → Blender 0.13.2
の順で連携します。 Web空域画面の背景地図種別・表示範囲を保存する
mapExport
は作業記録・将来互換用で、0.13.2は読み込みません。Blender側の地理院地図は、選択空域+余白から標準地図を独立生成します。
地理院地図はオンライン取得です。広範囲ではタイル数を抑え、不要な場合は「選択空域と同時に地理院地図も作成」をOFFにしてください。
Blender用バーティポート施設設計アドオン。VP-OLS
v0.8.6由来のOLS・PLATEAU・断面・Web交換機能と、ライブ更新する施設・設備アセットを統合しています。
0.10.0では、複雑な敷地・管理区域・舗装・芝の境界編集、一般側の駐車場、境界に追従する車両ゲート、施設位置から生成する誘導路接続網を追加しました。編集例には30個の施設・区域アセットを配置しています。
高架・屋上ポート(0.11.0)
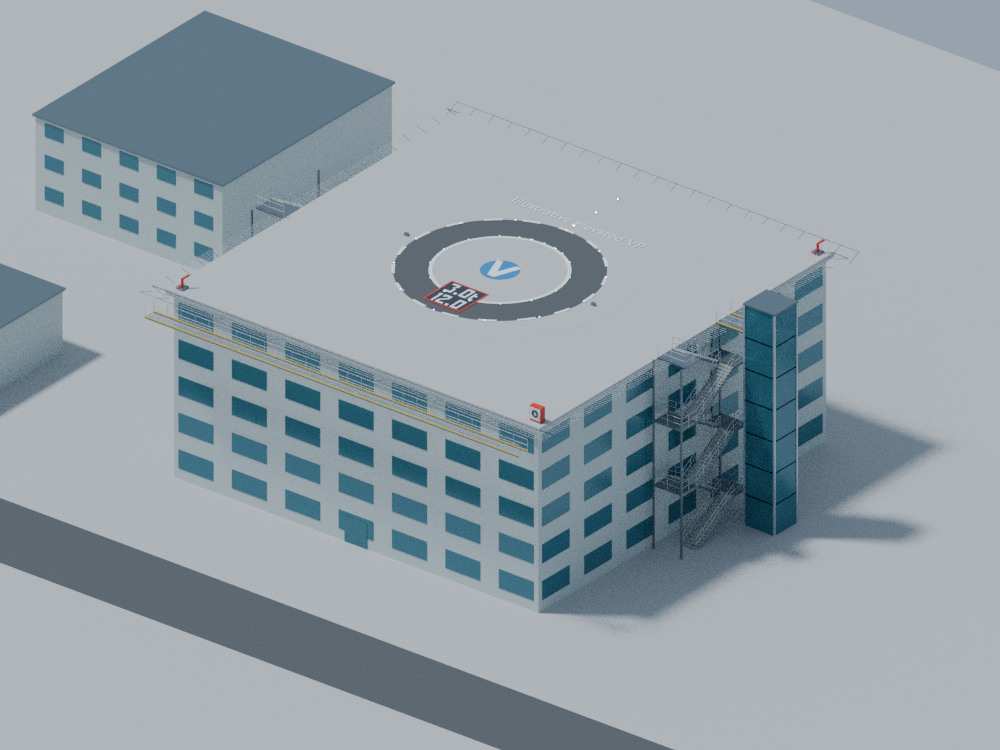
高架設備7種を追加し、合計32種類のアセットになりました。地上の30アセット編集例に加え、着陸帯を含む11アセットの屋上編集例
VP_Design_Studio_Elevated.blend
を同梱します。各設備は生成メッシュを直接編集せず、親の数値設定からリアルタイムに再生成します。
| 高架デッキ / 屋上建屋 |
幅・奥行・厚さ・高さ、建屋と柱梁架台の切替、柱ピッチ・階高。窓・階数・柱梁数が寸法に追従 |
| キャットウォーク |
長さ・幅・手すり高さ・片側/両側手すり・支柱ピッチ、グレーチング床 |
| 外周脱落防止ネット / 棚 |
外周寸法、幅、TLOF相対高さ、棚の有無、左右階段の接続開口 |
| 折返し階段 |
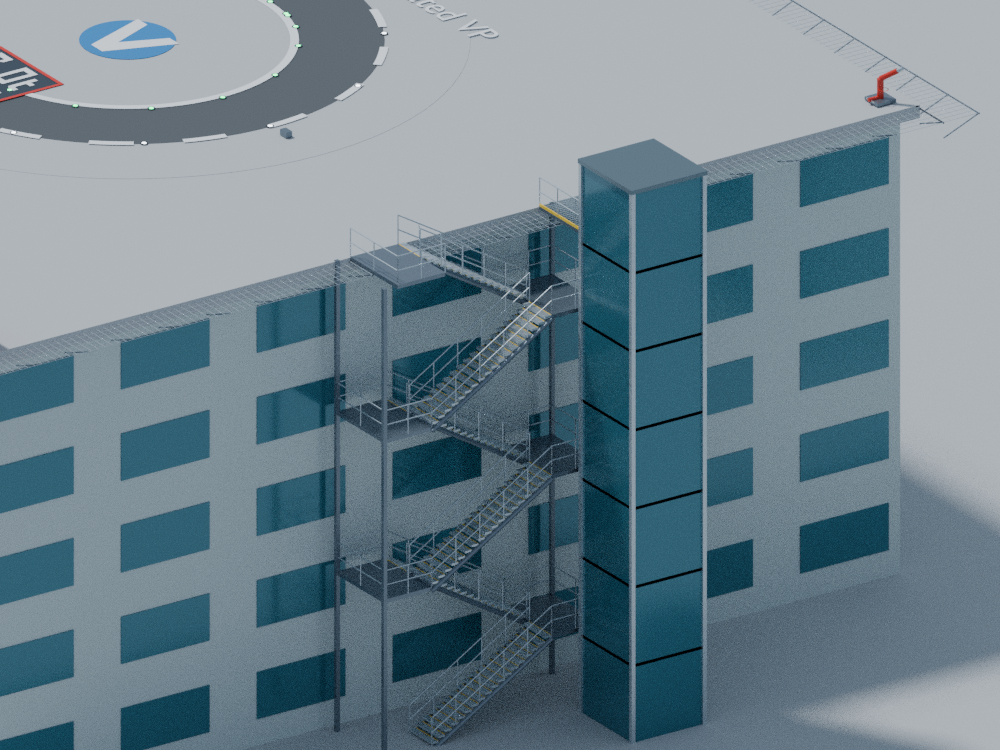
上面〜地上高さ、通路幅、踏面、蹴上上限、最大段数、踊場奥行、手すり、最上部側方開口 |
| エレベーター |
昇降路幅・奥行、階高、上部余裕、扉幅、かご位置。高さに応じ停止階・扉が増減 |
| 消火銃 |
台数、間隔、水平角・仰角、設置高さ、設計放射量 |
| ノズルホース線 |
台数・間隔・外形、設計放射量、棒状/霧状主消火薬剤ノズルの設定 |
高架施設の作成と連動
- VP-OLSで「屋上/高架式」を有効にし、地盤標高とパッド高さを設定します。「OLSから着陸帯」を作成します。
- 着陸帯の親を選び
「選択着陸帯に高架設備一式を追加」。独立編集できるデッキ、ネット、通路、左右階段、昇降機、2基の消火銃、ホース線を配置します。
- すぐ試すには
「屋上ポートの編集例を追加」。地盤0m・デッキ上面18m・D12mの架空モデルを追加します。
- 設備を選び「連動元
着陸帯」「着陸帯の位置・標高に追従」を設定。連動中の配置は
着陸帯からX/Y/Z・回転
で変更します。地上標高もOLSから取得する設定を外せば、地上基準を手入力できます。連動を外せば通常の位置・回転・高さで編集できます。
- デッキ・ネットはD値に応じたFATO・SAに余裕10mを加えた外形まで拡張します。10mはこの配置例の計画余裕で、基準の規定値ではありません。
階段・通路・昇降機等の水平位置は拡張後に再調整します。
- ネットの自動開口は、同じ着陸帯に連動した左右階段の上部踊場に追従します。同方向でデッキ側面に接続する配置用です。回転した階段など複雑な接続では自動開口を外し、幅・Y位置を調整して接合部を照査します。
- 「施設をOLS障害物コレクションに登録」→
VP-OLSの照査。階段手すり・昇降路頂部・消火銃などの生成メッシュも対象に含まれ、再生成後も登録を保持します。
- JSONに設備パラメータと着陸帯参照を保存できます。地盤標高50m+パッド18m等の標高差も保持します。OLSそのものの再編集には
.blend又は従来のOLS交換JSONを併用してください。
高架施設の基準チェックと範囲
- 国交省 4.2:防護ネット幅1.5m以上の数値照合。EASA
C.260(j):TLOF面を越えないネット部材高さを確認。ネット・棚・取付部の強度、自重等に加える125kg以上の荷重、気流については
C.260(k)
に基づくREVIEWです。人用ネットの外観生成だけで機体脱落防止の耐力を認定しません。
- 国交省 表4.3.1 /
表4.3.4:入力した胴体全長・全幅からV1/V2/V3を選び、高架用の水量2500/5000/8600L、放射量250/500/800L/min、補助薬剤45kgを照合します。胴体寸法とD値は別入力です。35m以上は範囲外としてREVIEWにします。
- 国交省
4.3.4:少なくとも1箇所の250L/min以上の棒状・霧状ノズルホース線を数値・配置照合。V2/V3のモニター2箇所は努力規定として表示し、全気象・全域の放射性能はREVIEWにします。描画した放水銃の向きから到達性能を推定しません。
- 階段・昇降機・キャットウォークの初期寸法は計画入力です。建築・消防・バリアフリー法令への自動適合を意味しません。独立避難経路・人数・頭上空間・踏面/手すりの詳細、実機昇降機の寸法と防火性能を別途照査します。エレベーターを独立避難階段の代わりに数えません。
- 屋上例には側方接続する階段の開口と昇降機への連絡通路があります。低いキャットウォークは単体配置例のため、専用アクセス動線を追加設計してください。
ネット開口端・通路交差部・防護施設の連続性、設備同士の衝突は最終配置で確認が必要です。
- 既存屋上建屋の耐力、動的着陸荷重、排水、下方ダウンウォッシュ、実消火配管・水源・泡薬剤、照度及びEASA
OFVは自動検証しません。EASAのアクセス参考記述は付録のヘリポート資料であり、新たな確定法規として扱いません。
屋上例の画像 / 階段・昇降路の画像 / 高架機能の検証結果
インストール
- 既存の作業は別名で保存してください。
- 旧VP-OLSアドオンを無効化します。旧版と新版は同じ
Scene.vpols を使うため同時には有効化できません。
- 既存版のVP Design
Studioも一度無効にし、プリファレンスの「ディスクからインストール」で
VP_Design_Studio_0_13_2.zip
を選び、新版を有効化します。更新後にBlenderを再起動すると読み込み済みモジュールの混在を避けられます。
- 3DビューでNキー → VP Design。既存機能は
VP-OLS タブにあります。
- サンプル
.blend
を開くか、「敷地・一般側アクセスの編集例を追加」で計画例を生成します。シーンの単位スケールは1.0(1
BU = 1 m)です。
Blender 5.2.1
LTSで生成・ジオメトリノード・JSON往復・保存再読込を実機検証しました。登録上の最低バージョンは4.2ですが、4.2~5.1の実機検証は行っていません。
敷地とポート内外の設定
- 敷地全体 / 編集境界(SITE)
を追加します。「敷地・区域・接続網」パネルの 境界を作成 /
編集
で編集モードへ入り、Gで頂点を移動、辺を細分化して凹形などへ変更します。Tabで編集を終了します。境界はメッシュの閉ループで、面を張る必要はありません。
- ポート管理区域(PORT)
を追加し、「敷地全体」にSITEを指定します。こちらの境界が立入禁止区域です。敷地と管理区域の外周を別々に編集できます。
- 施設の「敷地全体」「ポート管理区域」を指定します。複数施設を選択し、最後にPORTの親Emptyを選択して
選択施設をアクティブ管理区域に関連付け
でも一括指定できます。待合施設・駐車場・アクセスは一般側、着陸帯・スタンド・充電器等はポート内という初期区分です。建物が境界をまたぐ場合は区分を変更し、入口・保安境界を別途確認します。
- エプロン、舗装、芝も「境界を作成 /
編集」で独立した複雑な形にできます。寸法欄の幅・奥行は初期の矩形用で、境界を作成した後は編集した頂点が面の形を決めます。
- 中抜きは、同じ境界メッシュ内に外周と離れた閉ループを追加します。最大面積のループを外周、内側を穴として扱います。自己交差、開いた外周、分岐、穴同士の交差・入れ子はエラーになります。飛び地は別アセットに分けます。既存の閉じたメッシュやカーブを「選択メッシュ
/
カーブから区域作成」で採用することもできます。カーブは線形またはベジェを評価します。
境界の編集と施設の位置・回転は約0.25秒ごとに監視し、変更対象を再生成します。描画中は自動再生成を停止します。面の結合を含む大きな接続網は計算に時間がかかるため、細かな数値を連続入力する場合はライブ更新を一時的に切って再生成できます。
フェンス・車両ゲート・駐車場・一般側アクセス
- PORTの「管理境界に場周柵を生成」を有効にすると、外周と穴の境界にフェンスを配置します。柱ピッチ、高さ、忍び返しの長さ・角度を調整できます。MLITの一般寸法は高さ1.8m・忍び返し長さ0.45mであり、単純な境界柵や侵入困難な高架施設には原典に別の扱いがあります。
- GATEを追加してPORTを指定し、「境界起点からの距離」「有効開口幅」「歩行者開口幅」「開度」を変更します。ゲートは外周の起点から反時計回りの距離に配置され、対応するフェンス区間が開きます。ゲートを削除・移動してもフェンスが追従します。角をまたぐ開口や重複するゲートはFAILで表示します。スライド扉の収納側の空間は別途確保してください。
- PARKINGにSITEとPORTを指定すると、入力境界のうち
敷地内かつポート外
だけを舗装します。駐車マスと前面車路が区域内に収まる場所を採用し、マス数を表示します。中抜きや凹部の上には駐車マスを置きません。初期の2.5×5m、車路6mは変更できる計画値であり、航空基準による一律の規定値ではありません。
- ACCESSは頂点編集できる道路・歩道です。幅、角の旋回半径、歩道表示、中心線のみを設定できます。外部道路からゲート、駐車場車路、待合施設の入口までつなげてください。初期の矩形配置は駐車可能数の概算で、車路の相互接続、消防車の旋回、車椅子経路や建物内部の動線を自動認証するものではありません。
着陸帯とスタンドの自動接続
- LANDINGとSTANDを配置します。各施設のローカル +Y方向
が移動時の接線方向です。Gで位置、R→Zで向きを設定します。
- 対象の着陸帯とスタンドを選択して
着陸帯とスタンドを自動接続。未選択の場合はシーン内の着陸帯1つと同じPORTに属するスタンドを対象にします。着陸帯ごとに接続網を作成できます。
- NETWORKで旋回半径・UCW・機体幅・地上/ホバリング移動・舗装幅・フィレットを設定します。「接続施設の最大機体諸元に追従」を有効にすると、接続元と接続先の最大D値・最大幅・UCW等を使用します。旋回半径は機種資料に基づき入力してください。航空機の進入曲線に用いる半径を誘導路の一律最小半径にはしていません。
- 自動幹線と施設の向きに接する円弧を使って接続し、分岐の舗装を一つの面へ結合します。中心線円弧は入力半径を保持します。追加拡幅と舗装縁の凹角フィレットは利用可能な空間に制限されるため、実機の車輪掃引包絡と照合してください。
- 自動幹線を編集経路に変換
で幹線を編集できます。角には指定半径の円弧を挿入します。接線長が足りない角は半径を自動で縮めず、FAILにします。敷地の凹部・穴・施設を避ける際は幹線を誘導してください。自動配置は全障害物を回避する最適経路探索ではありません。
- 「スタンド内は導線のみ」を有効にすると、舗装から同じ中心線の導線へ連続して移行します。スタンド入口は既存の直線標示に接線接続します。導線区間の幅全体が既設のスタンド・エプロン・舗装で覆われているかを検証します。未舗装の区間を中心線だけにする設定はFAILです。MLITのスタンド導線0.30m、EASAの0.15mを反映します。
- 着陸帯・スタンドの移動、回転、D値変更で接続網を更新します。別スタンドに変更するときは参照欄を編集、またはNETWORKと対象STANDを選択して
選択スタンドを接続先に登録。接続網は水平面の計画用で、施設の高さが一致しない場合はFAILとして別途勾配設計を求めます。
面積・配置・周辺3Dの確認
敷地・区域・面積・経路を検証
で、境界面積、区域内外、導線の舗装被覆を確認します。はみ出しや不適切な区域は赤い面でも表示し、結果を
VP Site / 計画検証.json
に保存します。配置済みのSA、スタンド保護域、誘導路移動保護帯、設備の保守的な外形を和集合にして必要面積を概算するため、重複は二重計上しません。PORTのパネルで必要面積・管理区域外の必要面積・区域内残余面積を確認できます。将来容量、同時運用、消防・保守動線、駐車場・建物の運用必要面積まで含めた最小敷地面積ではありません。
「周辺3D・PLATEAU・制限表面」パネルから建物・DEMのCityGMLやGLB / glTF
/ OBJ /
FBXを読めます。PLATEAUの都市検索・LOD・CRS・原点は従来のVP-OLSを使用します。一般3Dファイルには座標原点の加算と単位倍率を指定できますが、地理座標の投影法を推測して変換する機能はありません。PLATEAU・敷地・施設の原点、X東/Y北/Z上、標高基準を合わせてください。
「施設をOLS障害物コレクションに登録」は既存の周辺建物と施設・フェンスをまとめ、施設の再生成後も対象メッシュを更新します。その後、元のOLS抵触照査を実行します。「選択着陸帯と周辺地形の標高を照合」は境界頂点と中心の標高差を出力します。OLSは従来の点サンプリングによる抵触照査を継承します。地形照合は敷地全域の土量・地盤調査ではありません。
同梱例の周辺建物は架空の説明用モデルです。実際のPLATEAUデータや実在の候補地を調査した結果ではありません。OLS面はシーン内に残し、完成画像のレンダリングでは非表示にしています。
操作
- 「追加するアセット」→「アセットを3Dカーソル位置に追加」。一覧から対象を選び数値を変更すると、入力後約0.12秒の待機を経て再生成します。実際の応答時間はモデル量とPC性能によります。
- FATOはD値・AFMから自動算定します。任意の矩形寸法を指定するときは「FATOをD値・AFMから自動算定」を解除します。最小寸法確保も解除した場合は基準未満の入力をFAILで表示します。
- 主・第二進入方向の飛行経路誘導灯を個別に設定できます。第二方向を反対側に固定するか、独立した方位を指定します。OLS連携時は二つの方位と有効/無効を引き継ぎ、円形TLOFの45°増灯区間も追従します。
- 誘導路は地上/ホバリング、UCW、機体幅、直線長、中心線旋回半径、曲線角、曲線後直線、フィレットを設定します。正の曲線角は右、負は左。フィレットは曲線前後でテーパーし、機体の掃引包絡は別途照合します。
- 建物の幅・奥行・高さ・窓ピッチ・階高・間口ピッチを変更すると、窓、扉、シャッター、換気ルーバー、屋上設備を再配置します。各外壁のGeometry
NodesモディファイアにはWidth / Height / Bay spacing / Floor
height入力があります。
- 個別のGeometry
Nodesを手で変更した後、施設全体を再生成すると施設パラメータから再構築されます。個別ノード編集を維持する場合はライブ更新を切り、再生成前に別名保存してください。
- 充電設備の電源盤・ディスペンサー・チラーは別オブジェクトです。既存の設備番号を維持する範囲で、手動移動・回転・拡縮は台数変更後も保持します。台数を減らして削除した番号の調整は復元しません。配管の経路は自動配置を基にした模式図なので、個別移動後の接続経路は現物仕様に合わせて調整してください。
- システム構成、台数、各装置の幅・奥行・高さ、コネクタ数、冷却方式、ケーブル長、出力、受電容量を編集できます。メーカー資料名・版・URLと一緒に
.vpcharger.json へ保存して機種別に再利用できます。
- 受電需要は
ディスペンサー数 × 出力 × 同時稼働率 ÷ 効率 + チラー数 × チラー電力。受電容量×力率と比較します。これは指定した充電系統だけの概算で、ターミナルや照明等の負荷は含みません。
- 「Asset登録」後に.blendを保存し、そのフォルダーをアセットライブラリーに登録します。コレクションをドラッグ配置したら「配置したアセットを編集可能に展開」で数値編集できる状態にします。
- 「全施設の基準・重複候補をチェック」で結果をBlenderのTextデータとJSONに出力できます。
OLS・Web連携
Webの .vpols.json をVP-OLSで読込 → サイトを選択 → VP
Designの「アクティブOLSサイトから着陸帯を作成」。以後、そのサイトのD値・地盤高さ・原点・方位・矩形寸法に追従します。重なる旧REF面は非表示にします(削除はしません)。追従中に施設側の寸法を独自に変更すると、次のOLS更新時にサイト側の寸法が優先されます。
EASA基本寸法を添付PTS 2022
C.210/C.220/C.260へ修正しました。元アドオンのEASAのFATO=2D、SA=0.5Dという設定とは結果が変わります。旧EASAの進入面・転移面計算は概略実装を継承しており、PTSのD.425/D.430やOFVを精密に判定する機能ではありません。UIにその旨を表示します。
vp-ols-exchange/1.0
はOLS諸元のWeb交換用です。施設・建物・充電設備のモデルは含まれません。施設は
.vpdesign.json、編集シーン全体は .blend
に保存します。施設JSONは追加読込で、既存配置を置き換えません。0.10.0の施設JSONは同じスキーマ名の版1.1で、境界頂点・中抜き・区域参照・スタンド接続先も保存します。0.9.0の施設JSONも読込可能です。周辺の都市モデル・元のOLSサイトと追従関係まで保存する場合は
.blend を使ってください。施設JSONを従来のWeb
OLS読込欄へ入れることはできません。
従来のOLS交換形式の afmRequired
はFATO/TLOFに共通の最小寸法として適用します。FATOとTLOFに異なるAFM要求値を指定する場合は、VP
Design側で個別入力して施設JSONに保存してください。OLS追従中は従来の共通値が優先されます。
基準の扱い
参照資料は、ユーザー提供の「バーティポート整備指針
令和5年12月」と「EASA PTS-VPT-DSN March 2022」です。後者はprototype
guidanceです。条項ごとの対応は同梱の Standards_Matrix.csv
と README_ja.html を参照してください。
実装した幾何条件:FATO/TLOF/SA寸法、UCWによる地上誘導路幅、地上・空中移動経路幅、D値型・機体寸法型スタンド、勾配チェック、主要標識の線幅・寸法、FATO/TLOF灯火の数・間隔、EASA
TDPCと高架用ASPSL、フェンス支柱と忍び返し長さ。
個別照査が必要な項目:AFM性能・実機の掃引包絡・ダウンウォッシュ、地耐力・構造強度・摩擦・排水、複数FATOの同時運用、標識字形と可読性の最終照合、灯器の色度・配光・グレア・測光、進入角指示灯等の運用別灯火構成、EASA
OFV、消防水量と消火方式、電気設備と機種別冷却要件。円形TLOFは円周配置の分岐を使用しているため、EASAの直線配置が困難であることの確認が必要です。高架EASAの照明はE.780に基づく周辺灯+ASPSLの組合せを選んでいます。
PASSは表示した個別の幾何条件だけを意味し、施設全体の適合認定ではありません。原典の全条項に精密準拠したと保証する段階にはありません。標識数字は外部フォントに依存しない寸法付きポリゴンですが、字形は図から再構成したもので最終図面照合が必要です。
アセットと設備モデルの範囲
25種類:着陸帯、誘導路、スタンド、エプロン、格納庫、待合施設、充電システム、チラー、受変電設備、消火設備、防火貯水槽、フェンス、舗装、芝、樹木、低層樹木、照明柱、風向指示器、灯台、敷地全体、ポート管理区域、駐車場、誘導路接続網、車両ゲート、アクセス道路・歩道。
建物・設備は編集可能な汎用外観モデルです。建物の構造設計・内部動線・避難設計、実機メーカーの製品形状を自動設計するものではありません。充電器の初期プロファイルは機種仕様未提供のため仮設定です。貯水槽に表示する体積は外形からの総体積で、有効水量ではありません。灯火の発光材と描画用光源出力は色度・照度の適合を意味しません。
再生成は生成済みの子オブジェクトだけを更新し、アセットの原点や別途追加した未タグの直下子オブジェクトは保持します。ノードの反復数が2万を超える建物は生成を止めて設定変更を案内します。
検証
従来機能15項目に加え、敷地機能15項目を検証しました。新規試験には凹形・穴・重複面積、編集モード中の更新、ゲート開口と更新停止、駐車場クリップ、施設移動・D値・向きの追従、円弧半径と接線、舗装被覆、不正JSONの事前拒否、参照の往復、GLB座標変換、周辺モデル+施設のOLS照査、地形標高差、赤いはみ出し表示、描画中の更新停止、複製ID、保存再読込を含みます。円弧の構築は250組の座標・方位・半径で6種類の経路形式の終点を照合しました。
テスト結果の原本は Validation.json と
Site_Validation.json、再実行用スクリプトは納品一式の
validation/
にあります。元のユーザー提供アドオンとPDFは上書きしていません。
0.13.2 空域Web表示の確実化
- 空域Webツールは全512施設のGeoJSONを同梱JavaScriptから読めるため、
file://
で直接開いても制限表面・管制圏・特別管制区を表示できます。
- Web上の空域境界はズーム非依存の線幅と高コントラスト配色に変更しました。
- 周辺抽出後は巨大な進入管制区等へ全体ズームせず、指定検索半径を維持します。
- 空港を手動選択した場合、その空港位置を包含する管制空域も自動選択します。
0.13.1
FATO基準の近傍検索・座標補正
- 共通原点と実際のFATO位置を分離しました。
placement.localENU
でFATOが共通原点から移動していても、周辺空港・空域はアクティブFATOを中心に検索します。
- 交換JSONに
geographic.lat/lng
がある場合は、JGD2011平面直角座標へ再投影して
placement.localENU と照合します。2
mを超えて不一致なら絶対地理座標を優先して配置を補正し、補正量を記録します。
- 旧交換JSONで
geographic
が無い場合は、共通原点+placement.localENU
からFATO緯度経度を逆算します。共通原点そのものへ誤ってフォールバックしません。
- 旧交換JSONで
originE/originN
が省略されている場合は、原点緯度経度と系番号からJGD2011平面直角座標を再計算します。E=N=0として扱わないため、大きな位置ずれを防ぎます。
- 地理院地図メッシュの範囲には、選択空域だけでなくアクティブFATOも必ず含めます。
0.13.0
周辺空域検索・地理院地図メッシュ
- Web空域画面の背景に国土地理院「標準地図」タイルを表示します。空域境界と地図を同時に確認できます。
- Web空域画面は、共通原点から指定半径に接触する施設・空域を一括選択できます。カタログには各施設の図形bboxを保持し、大きな空域を代表点だけで判定しません。
- Blenderアドオンに空域カタログとGeoJSONを同梱しました。HTML連携JSONを先に読み込んで共通原点を設定後、「周辺空域を検索」で各実図形(Polygon/LineString/Point)までの最短距離を計算し、任意半径内の候補をチェック選択して直接読み込めます。
- 「選択空域と同時に地理院地図も作成」を有効にすると、選択空域の範囲+指定余白を覆う地理院標準地図XYZタイルを取得し、JGD2011平面直角座標系へ四隅を投影した平面メッシュとして作成します。画像はBlenderファイルにPackを試みます。
- 地図メッシュは
VP_GSI_MAP
コレクションに作成され、attribution、source_template、zoom、tile_count
をメタデータとして保持します。地図は参考表示で、測量成果・設計基準面そのものではありません。
- タイル数が設定上限を超える場合はズームを自動的に下げます。ネットワーク取得が必要です。国土地理院コンテンツ利用規約・測量法上の利用手続が必要となる場合があります。
0.12.0
空港・ヘリポート空域の立体表示
- 「VP-OLS」タブ
→「空港・ヘリポート空域」→「空港・ヘリポート空域を読込」でWeb空域ツールの
selected-airspace.vpairspace.json
を読み込む。「HTML連携JSONを読み込む」から選んでも自動で空域読込へ切り替わる。
- 管制圏・特別管制区・民間訓練空域などは、公開された下限・上限(SFC /
nnnnFT / FLnnn / AGL /
UNL)から表示専用の立体を生成し、各取込コレクションの子「…
立体」に置く。元図形・原表記・再出力内容は変更しない。
- 高さの扱い: ft→m
は0.3048倍。ft/m高度はMSL≈T.P.と仮定しQNH補正なし。FLは標準大気の気圧高度で表示のみ。SFC/AGLは「表示基面」(既定0
m、地形未反映)を基準にする。UNLは「UNLの表示上限」で打ち切る。
- 進入管制区など上下限が公開図形に無い空域は、既定では境界線のみ。「上下限不明も仮高さで立体化」を有効にした場合だけ、利用者指定の仮高さで表示し、属性に仮表示である旨を残す。
- 空域は数十km規模のため、読込時に3Dビューの描画距離を自動で拡張し全体へ視点を合わせる。「空域全体を表示」で再実行できる。
- 立体は障害物照査の対象に含めない。制限表面の暫定照査は従来どおり「未確認の制限表面を暫定照査に含む」でのみ有効。
- 共通原点は既存OLSを優先する。最初に空域を読み込む場合は、Web空域ツールで事業地付近の原点と系番号を設定してから出力する。
- 公開図形の自己交差・微小辺で厳密な面分割ができない場合、立体の上下面だけ交点を許容した表示用分割にする(
tolerantCap属性)。
- 空域を読み込んだ後に、原点の異なるOLS交換JSONを読み込もうとすると拒否する(空域が黙って位置ずれするのを防ぐ)。空域コレクションを削除するか、Web空域ツールで同じOLS原点を読み込んで再出力する。
推奨手順
- Web「OLS設計」で事業地・FATOを設定し「🔁 Blender連携出力」→
vp_ols_exchange_*.vpols.json
- Web「空港・ヘリポート空域」の手順1「既存OLSの原点を読み込む」で上記ファイルを指定
→ 手順2で施設を選択(管制圏・特別管制区は種別を切り替えて追加)→
手順3「選択空域をBlender用に保存」→
selected-airspace.vpairspace.json
- Blender「VP-OLS」タブで、「1.
HTML連携データ読込」パネルの「HTML連携JSONを読み込む」で1のJSON →
「空港・ヘリポート空域」パネルの「空港・ヘリポート空域を読込」で2のJSON(この順序)。見えない場合は「空域全体を表示」
広域地図とVP周辺5km詳細地図
0.13.2完成版では、地理院地図を用途別に2系統で生成します。
1. 広域地図 — VP_GSI_MAP
空域・管制圏・進入管制区などとの位置関係を確認するための従来機能です。選択空域の範囲+余白から標準地図XYZタイルを生成します。広域表示では自動的にズームを下げるため、建物位置の判読には向きません。
2. VP周辺5km詳細地図 —
VP_GSI_MAP_VP5KM
アクティブFATOを中心に既定 5,000m × 5,000m
を切り出し、建物・街区・道路位置の判読を目的に高解像度で生成します。広域地図とは別コレクションなので、両方を同時に表示できます。
- 推奨: Z17(大阪付近で概ね約1m/px) /
既定最大600タイル
- 高精細: Z18(概ね約0.5m/px) /
5km四方では1600タイル超になる場合があり高負荷
- 詳細地図Z既定: -0.15m。広域地図既定 -0.2m
より少し上に重ねます。
- 詳細地図はタイルごとにオブジェクトを増やさず、
GSI_VP_DETAIL_5KM
という1つのメッシュに統合します。
- 地図テクスチャは線・文字・建物形状の判読を優先し、拡大時のぼけを抑える補間を使用します。
操作
.vpols.json
を読み込み、アクティブFATOと共通原点を確定する。VP-OLS > 空港・ヘリポート空域 の VP周辺5km
詳細地図 欄を開く。- 通常は
5000m / Z17 / 最大600タイル のまま
VP周辺5km 詳細地図を作成 / 更新 を実行する。
- さらに細部が必要な場合だけ Z18 を使用する。
地図は参考表示です。測量成果、法定図面、地籍・建築物境界そのものではありません。